Równania ruchu w dynamice – jak stosować drugą zasadę Newtona

Równania ruchu są praktycznym zastosowaniem drugiej zasady dynamiki Newtona. Najpierw rozpoznajemy siły działające na ciało, następnie wybieramy wygodny układ współrzędnych, rozkładamy siły na składowe i zapisujemy równania \(\sum \vec F=m\vec a\) wzdłuż poszczególnych osi.
W poprzednich artykułach omówiliśmy zasady dynamiki Newtona oraz najczęściej spotykane siły w mechanice. Teraz połączymy te wiadomości w jedną metodę rozwiązywania zadań: od schematu ciała swobodnego aż do obliczenia przyspieszenia, napięcia linki lub reakcji podłoża.
Spis treści
- Czym są równania ruchu w dynamice?
- Schemat ciała swobodnego
- Wybór układu współrzędnych
- Rozkład sił na składowe
- Równania ruchu wzdłuż osi
- Przykład 1 – ruch po poziomej powierzchni
- Przykład 2 – ciało na równi pochyłej
- Przykład 3 – dwa ciała i bloczek
- Znaki, kierunki i ujemne wyniki
- Jak układać równania ruchu – algorytm
- Najczęstsze błędy
- Podsumowanie
Czym są równania ruchu w dynamice?
Podstawowym równaniem dynamiki punktu materialnego lub ciała wykonującego ruch postępowy jest druga zasada Newtona:
\[ \sum \vec F=m\vec a. \]
Lewa strona równania zawiera wektorową sumę wszystkich sił zewnętrznych działających na analizowane ciało. Prawa strona opisuje skutek ich działania – przyspieszenie ciała o masie \(m\).
Równanie wektorowe jest krótkie, ale w praktycznym zadaniu trzeba je przełożyć na równania skalarne. W ruchu płaskim najczęściej zapisujemy:
\[ \sum F_x=ma_x, \qquad \sum F_y=ma_y. \]
W ruchu przestrzennym dochodzi trzecie równanie:
\[ \sum F_z=ma_z. \]
Nie istnieje jeden „obowiązkowy” układ osi dla każdego zadania. Możemy wybrać taki układ współrzędnych, który najbardziej upraszcza geometrię sił i przyspieszenia.
Schemat ciała swobodnego
Pierwszym krokiem powinno być wyodrębnienie ciała, którego ruch analizujemy. Otoczenie zastępujemy odpowiednimi siłami: grawitacją, reakcją podłoża, tarciem, napięciem linki, siłą sprężystości albo inną siłą zewnętrzną.
Na diagramie umieszczamy wyłącznie siły działające na wybrane ciało. Nie rysujemy na nim sił, którymi to ciało działa na inne obiekty. Ta zasada wynika bezpośrednio z III zasady Newtona.
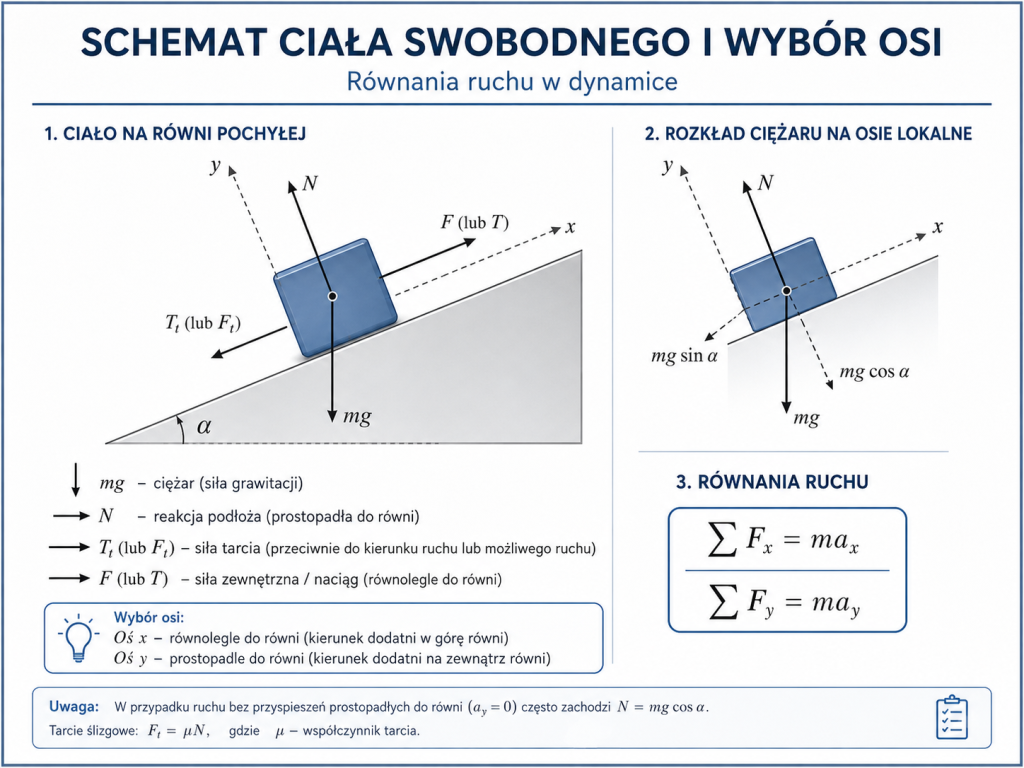
Jeżeli mamy kilka ciał, zwykle tworzymy osobny diagram dla każdego z nich. Dopiero później łączymy otrzymane równania za pomocą warunków wynikających z więzów, na przykład wspólnego przyspieszenia ciał połączonych nierozciągliwą linką.
Wybór układu współrzędnych
Dobry wybór osi może bardzo uprościć zadanie. Na poziomej powierzchni naturalny jest układ poziomy – pionowy. Na równi pochyłej znacznie wygodniej przyjąć:
- oś \(x\) – równolegle do równi,
- oś \(y\) – prostopadle do równi.
Dzięki temu reakcja normalna leży dokładnie wzdłuż jednej osi, a ewentualne przyspieszenie ciała występuje zwykle tylko wzdłuż drugiej. Zamiast rozkładać kilka sił, często wystarczy rozłożyć jedynie ciężar.
Kierunki dodatnie osi wybieramy dowolnie, ale trzeba pozostać konsekwentnym w całym rozwiązaniu. Jeśli dodatni zwrot osi \(x\) wybierzemy w górę równi, każda siła skierowana w dół równi otrzyma w równaniu znak ujemny.
Rozkład sił na składowe
Jeżeli wektor siły nie leży wzdłuż żadnej z wybranych osi, rozkładamy go na składowe. Dla ciężaru działającego na ciało na równi pochyłej nachylonej pod kątem \(\alpha\):
\[ F_{g,\parallel}=mg\sin\alpha, \qquad F_{g,\perp}=mg\cos\alpha. \]
Składowa \(mg\sin\alpha\) jest równoległa do równi i „ściąga” ciało w dół, natomiast \(mg\cos\alpha\) jest skierowana prostopadle do powierzchni.
Jeżeli ciało nie odrywa się od równi i nie przyspiesza w kierunku prostopadłym, to:
\[ a_y=0, \]
a w najprostszym przypadku bez dodatkowych składowych prostopadłych:
\[ N=mg\cos\alpha. \]
Zagadnienie sił na równi, w szczególności wpływu tarcia, zostało również omówione w artykule Tarcie w statyce – sekcja o równi pochyłej.
Równania ruchu wzdłuż osi
Po rozpoznaniu sił i ich rozłożeniu zapisujemy osobne równanie dla każdej osi. Jeśli na przykład ciało przyspiesza tylko w kierunku \(x\), to:
\[ \sum F_x=ma, \qquad \sum F_y=0. \]
Drugie z tych równań nie jest „zbędne”. Często właśnie ono pozwala obliczyć reakcję podłoża \(N\), która następnie jest potrzebna do wyznaczenia siły tarcia.
Jeżeli tarcie kinetyczne opisujemy prostym modelem Coulomba:
\[ F_t=\mu_k N, \]
to wartość \(N\) musi być znana przed ostatecznym zapisaniem równania w kierunku ruchu. Więcej o samym modelu tarcia znajduje się w artykule Tarcie w statyce.
Przykład 1 – ruch po poziomej powierzchni
Rozważmy klocek o masie \(m\), na który działa pozioma siła \(F\). Klocek porusza się po chropowatej powierzchni, a siła tarcia kinetycznego \(F_t\) jest skierowana przeciwnie do ruchu.
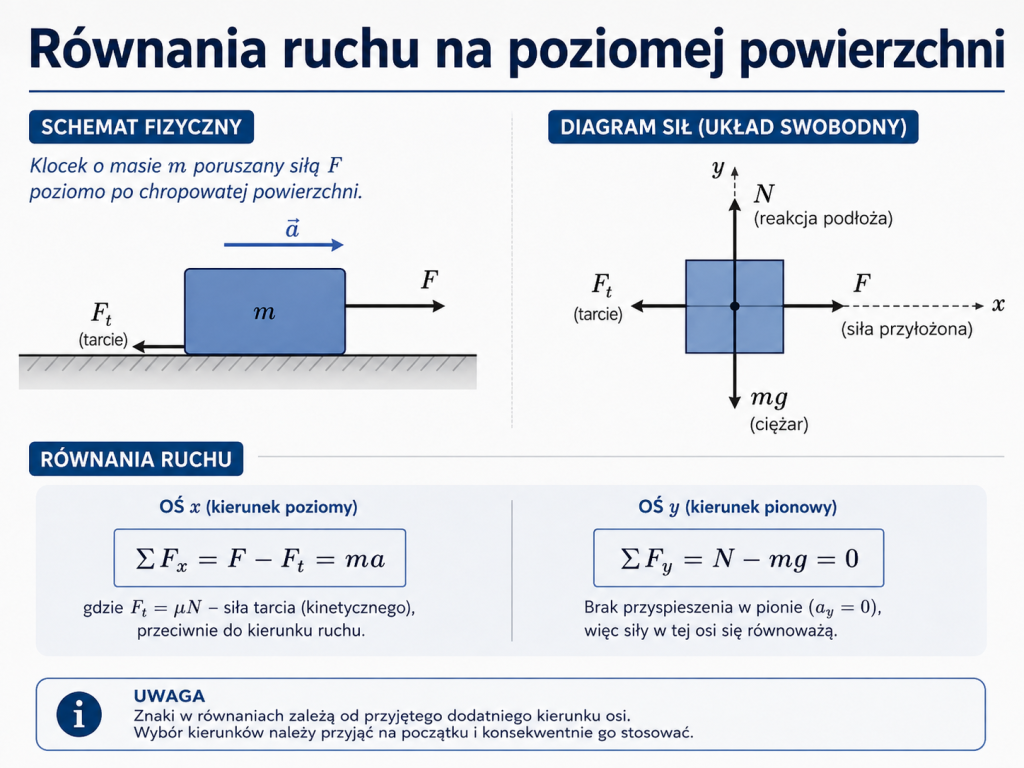
W kierunku pionowym nie ma przyspieszenia, dlatego:
\[ \sum F_y=N-mg=0, \]
stąd:
\[ N=mg. \]
Jeżeli \(F_t=\mu_kN\), to:
\[ F_t=\mu_kmg. \]
W kierunku poziomym:
\[ \sum F_x=F-F_t=ma, \]
czyli:
\[ a=\frac{F-\mu_kmg}{m} =\frac{F}{m}-\mu_kg. \]
Widzimy więc, że nawet proste zadanie dynamiczne często wymaga dwóch równań: jedno służy do wyznaczenia reakcji podłoża, a drugie – przyspieszenia.
Przykład 2 – ciało na równi pochyłej
Rozważmy ciało zsuwające się po gładkiej równi pochyłej o kącie nachylenia \(\alpha\). Przyjmijmy oś \(x\) wzdłuż równi, skierowaną w dół, oraz oś \(y\) prostopadle do powierzchni.
Wzdłuż równi działa składowa siły grawitacji:
\[ mg\sin\alpha. \]
Zatem:
\[ mg\sin\alpha=ma, \]
po skróceniu masy:
\[ a=g\sin\alpha. \]
W kierunku prostopadłym:
\[ N-mg\cos\alpha=0, \]
stąd:
\[ N=mg\cos\alpha. \]
Jeżeli pojawi się tarcie, w równaniu wzdłuż równi dochodzi kolejna siła. Dla ruchu w dół równi tarcie jest skierowane w górę:
\[ mg\sin\alpha-F_t=ma. \]
Przykład równi dobrze pokazuje, dlaczego wybór osi zgodnych z geometrią problemu jest tak ważny.
Przykład 3 – dwa ciała połączone linką i bloczkiem
Rozważmy dwa ciała o masach \(m_1\) i \(m_2\), połączone lekką, nierozciągliwą linką przechodzącą przez idealny bloczek. Ciało \(m_1\) znajduje się na poziomym stole, a ciało \(m_2\) zwisa pionowo.
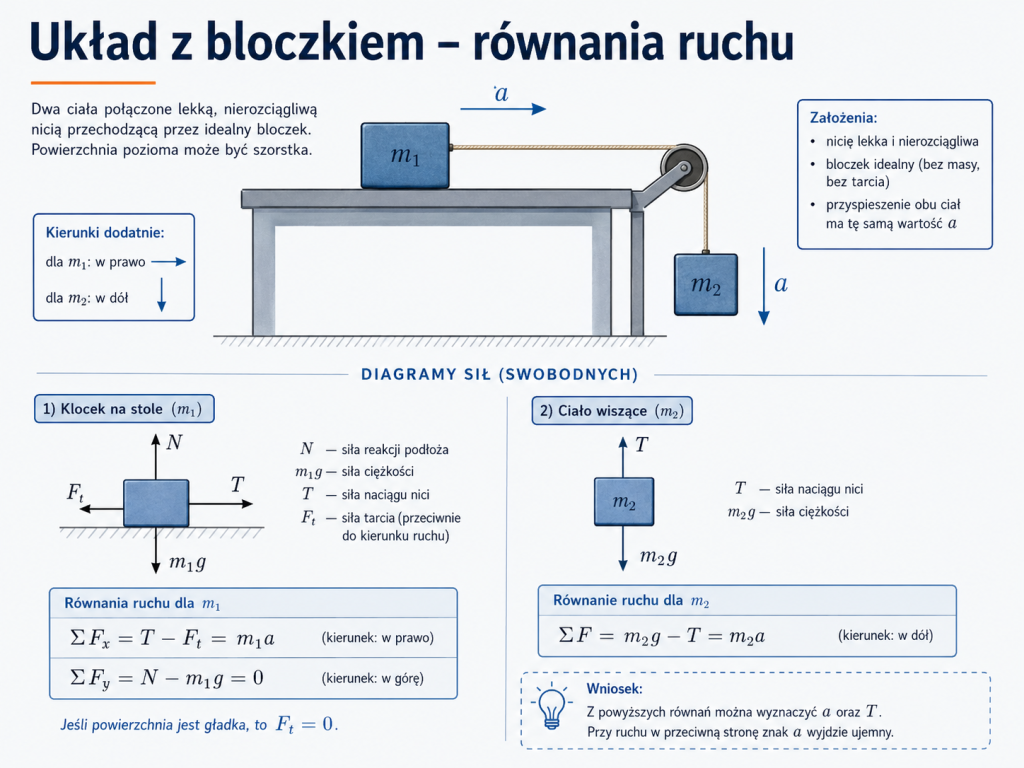
W idealnym modelu napięcie linki ma tę samą wartość po obu stronach bloczka, a nierozciągliwość linki powoduje, że oba ciała mają tę samą wartość przyspieszenia \(a\).
Załóżmy najpierw gładką powierzchnię. Dla ciała \(m_1\), przyjmując kierunek w prawo jako dodatni:
\[ T=m_1a. \]
Dla ciała \(m_2\), przyjmując kierunek w dół jako dodatni:
\[ m_2g-T=m_2a. \]
Podstawiając pierwsze równanie do drugiego:
\[ m_2g-m_1a=m_2a, \]
czyli:
\[ a=\frac{m_2g}{m_1+m_2}. \]
Następnie napięcie można obliczyć z:
\[ T=m_1a. \]
Jeżeli powierzchnia pod \(m_1\) jest chropowata, do równania dla pierwszego ciała dochodzi tarcie:
\[ T-F_t=m_1a. \]
To klasyczny przykład pokazujący, że dla układu wielu ciał zapisujemy osobne równania Newtona dla każdego ciała, a następnie rozwiązujemy je wspólnie.
Znaki, kierunki i ujemne wyniki
Nie trzeba od początku znać rzeczywistego kierunku ruchu. Można założyć dowolny kierunek dodatni i konsekwentnie zapisać równania.
Jeżeli po rozwiązaniu otrzymamy:
\[ a<0, \]
nie oznacza to błędu. Wynik mówi jedynie, że rzeczywiste przyspieszenie jest skierowane przeciwnie do kierunku, który wcześniej uznaliśmy za dodatni.
Ta sama zasada dotyczy reakcji i innych niewiadomych, z jednym zastrzeżeniem: ujemny wynik może czasem oznaczać, że przyjęty model kontaktu przestał być fizycznie możliwy. Na przykład ujemna reakcja normalna może wskazywać, że ciało powinno utracić kontakt z podłożem.
Jak układać równania ruchu – algorytm
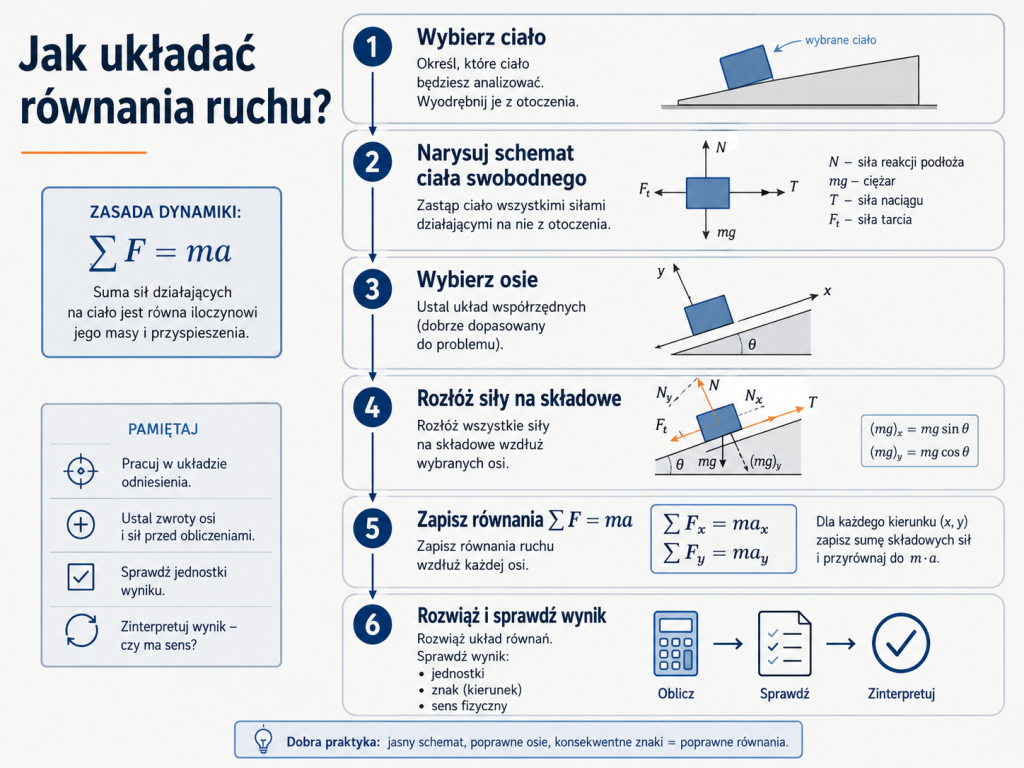
W większości podstawowych zadań można stosować tę samą procedurę:
- Wybierz ciało lub ciała, które będziesz analizować.
- Narysuj schemat ciała swobodnego i zaznacz wszystkie siły zewnętrzne.
- Wybierz osie możliwie dobrze dopasowane do geometrii ruchu.
- Rozłóż siły na składowe wzdłuż wybranych osi.
- Zapisz równania \(\sum F_x=ma_x\), \(\sum F_y=ma_y\) i – jeśli potrzeba – kolejne zależności wynikające z więzów.
- Rozwiąż układ równań i sprawdź wynik: jednostki, znak, kierunek oraz sens fizyczny.
Jeśli po obliczeniu przyspieszenia chcemy znaleźć prędkość lub położenie po określonym czasie, przechodzimy już do kinematyki. Dla ruchu prostoliniowego odpowiednie zależności zostały omówione w artykule Ruch prostoliniowy, a ogólne definicje prędkości i przyspieszenia – w Kinematyce punktu materialnego.
Najczęstsze błędy
- Rozpoczynanie od wzorów zamiast od diagramu sił. – Najpierw trzeba ustalić, jakie siły rzeczywiście działają na ciało.
- Zapisywanie \(F=ma\) dla jednej wybranej siły. – Po lewej stronie występuje suma wszystkich składowych sił w danym kierunku.
- Automatyczne przyjmowanie \(N=mg\). – Jest to prawdziwe tylko w szczególnych sytuacjach.
- Zły kierunek tarcia. – Tarcie przeciwstawia się względnemu ruchowi lub tendencji do ruchu powierzchni, a nie „zawsze działa w lewo” lub „zawsze pod górę”.
- Niekonsekwentne znaki. – Po ustaleniu kierunku dodatniego trzeba stosować go do wszystkich sił i przyspieszeń.
- Rysowanie sił akcji i reakcji na jednym ciele. – Siły III zasady Newtona działają na różne ciała.
- Pomijanie więzów. – Ciała połączone nierozciągliwą linką mają związane ze sobą przemieszczenia, prędkości i przyspieszenia.
- Traktowanie ujemnego przyspieszenia jako błędu rachunkowego. – Często jest ono poprawną informacją o przeciwnym kierunku ruchu.
Podsumowanie
Układanie równań ruchu sprowadza się do konsekwentnego stosowania drugiej zasady dynamiki Newtona. Najważniejsze jest poprawne wyodrębnienie ciała, rozpoznanie wszystkich sił, wygodny wybór osi i prawidłowe zapisanie ich składowych.
Równanie \(\sum\vec F=m\vec a\) jest wspólne dla bardzo wielu pozornie różnych zadań – od klocka na poziomej powierzchni, przez równię pochyłą, aż po układy z linkami i bloczkami. Po opanowaniu tej metody dynamika staje się przede wszystkim problemem poprawnego modelowania sytuacji fizycznej.
Znając siły i przyspieszenie, możemy dalej analizować ruch metodami kinematyki albo przejść do innego sposobu rozwiązywania problemów mechanicznych – za pomocą pracy, energii i mocy, które będą tematem kolejnego artykułu.
Utworzono: 26.06.2026 | Zmodyfikowano: 31.08.2026
Powiązane artykuły
- Zasady dynamiki Newtona – I, II i III zasada
- Dynamika – siła, masa, bezwładność i przyczyny ruchu
- Siły w mechanice – ciężar, reakcja podłoża, napięcie i sprężystość
- Praca, moc i energia w mechanice
Masz problem z tym tematem?
Wszechwiedza.pl pomaga zrozumieć matematykę, statystykę, ekonometrię, badania operacyjne, analizę danych, mechanikę, rachunkowość i wiele innych przedmiotów — spokojnie, konkretnie i krok po kroku.
Zapytaj o pomoc